Configuración
 Entrega rápida
 Tipos de pago


 Producto del mercado

Diseño de detección de posición con sensores magnéticos omnipolares
2026-05-11
Se espera que la detección de posición sea precisa y fiable en una perilla de control industrial o en un sistema de dirección automotriz. Sin embargo, rara vez es así. Los potenciómetros tradicionales dependen del contacto físico, por lo que sufren de desgaste, desviación e inconsistencia en la salida con el tiempo. Incluso el intento de pasar a la detección magnética es susceptible a bajos niveles de señal, sensibilidad a la alineación y variables inducidas por la temperatura.
Los sensores magnéticos omnipolares basados en la tecnología de magnetorresistencia de túnel (TMR) abordan estas limitaciones. Generan señales de alta amplitud e independientes de la polaridad para reducir la dependencia del acondicionamiento de señales externo, al tiempo que mejoran la tolerancia a las variaciones mecánicas y de temperatura. Esto permite un rendimiento más constante y a largo plazo en la detección de posición sin contacto.
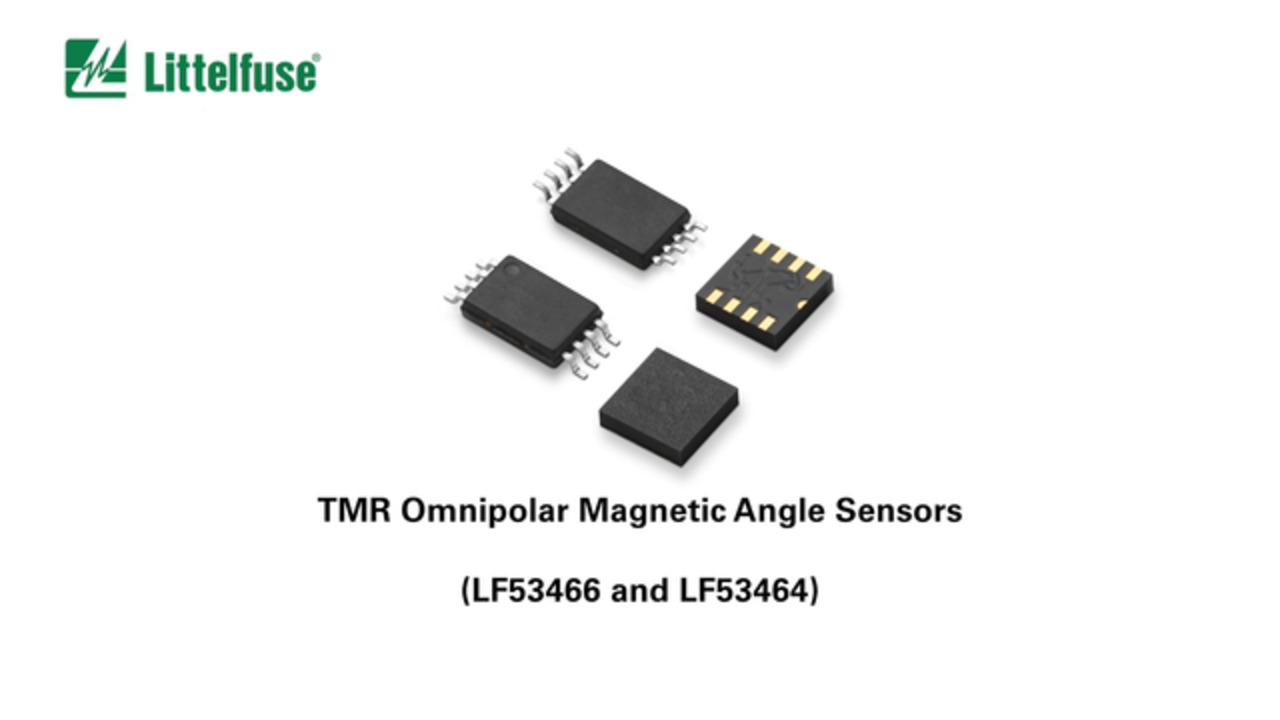
Por ejemplo, Littelfuse ofrece los sensores de ángulo de salida analógica LF53464-08TMR y LF53466-08TMR, que proporcionan señales de voltaje de seno y coseno diferenciales correspondientes a la rotación de 360° de un imán cercano para permitir una medición precisa del ángulo. La arquitectura de salida ratiométrica también mejora la resistencia para mantener la precisión a pesar de los cambios en el voltaje de alimentación y la intensidad del campo magnético.
En el interior de los sensores magnéticos omnipolares de Littelfuse
El núcleo de los sensores de ángulo LF53464-08TMR y LF53466-08TMR de Littelfuse consta de dos puentes de Wheatstone completos e independientes orientados físicamente en un ángulo de 90° entre sí en el molde de silicio. La disposición permite que un puente mida el componente del campo magnético a lo largo de un eje X, mientras que el otro mide el componente a lo largo de un eje Y perpendicular. Esta medición bidimensional es esencial para determinar la dirección del vector del campo magnético en el plano del sensor.
Cada puente está en una configuración en contrafase que integra cuatro elementos TMR de alta sensibilidad (Figura 1). En un circuito de puente de Wheatstone, se utiliza un diseño en contrafase para maximizar la señal de salida en respuesta al estímulo, en este caso, la dirección del campo magnético. A medida que cambia la dirección del campo, varía la resistencia de los elementos TMR.
 Figura 1: Diagrama de bloques funcional de los sensores de ángulo LF53464-08TMR y LF53466-08TMR de Littelfuse. (Fuente de la imagen: Littelfuse)
En esta configuración, dos de los cuatro elementos TMR del puente están orientados para aumentar su resistencia, mientras que los otros dos están orientados para disminuirla. Este cambio coordinado y opuesto en la resistencia a través del puente genera una gran salida de voltaje diferencial, lo cual es un factor clave detrás de las especificaciones de salida de alto voltaje de estos sensores.
Cuando un imán polarizado diametralmente gira alrededor del sensor, la disposición ortogonal de los dos puentes produce dos señales de salida analógica diferentes. Una cambia en proporción al coseno del ángulo del imán y la otra al seno. La naturaleza diferencial es un resultado directo de la topología del puente de Wheatstone.
En lugar de una sola salida referenciada a tierra, cada puente proporciona un par de salidas. La señal útil es la diferencia de voltaje entre los terminales positivo y negativo. Este esquema de señalización diferencial es beneficioso en un entorno con ruido eléctrico, ya que proporciona rechazo del ruido en modo común.
Estabilidad térmica e integridad de la señal
El cambio de temperatura es una fuente primaria de error en los sistemas de medición de posición de precisión. Afecta al imán permanente, cuya intensidad de campo varía con la temperatura. Dentro del sensor, la resistencia base y la respuesta magnetoresistiva de los elementos TMR también dependen de la temperatura.
Los modelos LF53464-08TMR y LF53466-08TMR de Littelfuse presentan estabilidad térmica, lo que permite que el sensor se ajuste a los cambios de temperatura ambiente. El LF53466-08TMR está diseñado para entornos exigentes con un rango de temperatura de funcionamiento de -40 °C a +150 °C. Esta capacidad para altas temperaturas es un requisito para las aplicaciones de automoción y los procesos industriales. Se presenta en un paquete TSSOP8.
El LF53464-08TMR está especificado para un rango de temperatura de funcionamiento más moderado de -40 °C a +85 °C, que es adecuado para la mayoría de los entornos de consumo y estándar industriales. Está alojado en un paquete LGA8L compacto sin conductor de 3 x 3 mm, que es ideal para diseños con limitaciones de espacio. La elección entre ambos depende de los requisitos de resistencia ambiental y de un paquete adecuado para el espacio disponible en la placa de circuito impreso.
 Figura 2: El sensor de ángulo LF53466-08TMR de Littelfuse. (Fuente de la imagen: Littelfuse)
Además de la estabilidad térmica, la arquitectura de doble puente de Wheatstone ofrece una inmunidad al ruido mejorada. El ruido de los motores o reguladores de conmutación acoplado a las líneas de señal se cancela mediante el voltaje diferencial. Esto preserva la integridad de la información del ángulo para obtener una mejor relación de señal a ruido y una medición final más precisa.
Ambos sensores proporcionan una señal de salida alta. El LF53464-08TMR especifica un voltaje de salida de pico típico de 340 mV/V, lo que significa una oscilación diferencial pico a pico de 680 mV/V, mientras que el LF53466-08TMR tiene una oscilación típica pico a pico de 600 mV/V. Con una alimentación de 5 V, esto se convierte en una señal resistente de más de 3 V pico a pico. Esta gran señal intrínseca puede simplificar significativamente o incluso eliminar la necesidad de una etapa de amplificación front-end analógica (AFE) externa.
Diferenciación de sensores impulsada por la aplicación
Los requisitos para la detección de posición dependen de la aplicación.
Sistemas automotrices críticos para la seguridad: Aplicaciones como la dirección automotriz y la posición del pedal requieren los más altos niveles de fiabilidad y rendimiento resistente en condiciones extremas. Estos sistemas deben funcionar en amplios rangos de temperatura y mantener la precisión a pesar del ruido eléctrico y las variaciones térmicas. El LF53466-08TMR está diseñado para este dominio. Admite un amplio rango de temperatura de funcionamiento de -40 °C a 150 °C, lo que es vital para la colocación cerca del tren motriz. El embalaje con terminales facilita la inspección óptica automatizada requerida en el control de calidad automotriz.
Automatización industrial y control de movimiento: En los sistemas industriales, como la detección de posición de válvulas y los codificadores giratorios, el énfasis se centra en la retroalimentación angular precisa. Los sensores TMR son ideales para fabricar codificadores absolutos que proporcionan una posición angular exacta de 360° sin volver a un punto cero. Para un codificador de alta resolución en una aplicación sensible a la temperatura, la mayor precisión típica del LF53464-08TMR (0.6° frente a 0.8° para el LF53466) y su menor consumo de potencia podrían resultar ventajosos.
Si bien el LF53464-08TMR y el LF5346-08TMR de Littelfuse ofrecen ventajas de rendimiento convincentes, los ingenieros deben comprender las compensaciones de diseño para integrarlos con éxito en un producto final. Una consideración primordial es que se trata de sensores de salida analógica que proporcionan señales de voltaje de seno y coseno sin procesar, y delegan todo el cálculo de reconstrucción de ángulo a una unidad de microcontrolador externa. El diseñador debe asignar recursos de la unidad de microcontrolador para tomar muestras continuamente de los dos canales analógicos y ejecutar el cálculo mediante software.
Conclusión
La detección de posición angular moderna requiere una precisión y una fiabilidad extremadamente altas en condiciones reales. Los sensores magnéticos omnipolares combinan un funcionamiento sin contacto con salidas diferenciales y estabilidad térmica, lo que proporciona un equilibrio entre la integridad de la señal, la durabilidad y la complejidad del diseño, y da como resultado una arquitectura de detección de posición más resistente y escalable.
Para obtener más información, visite sensores magnéticos omnipolares de Littelfuse.
Descargo de responsabilidad: Las opiniones, creencias y puntos de vista expresados por los autores o participantes del foro de este sitio web no reflejan necesariamente las opiniones, las creencias y los puntos de vista de DigiKey o de las políticas oficiales de DigiKey.